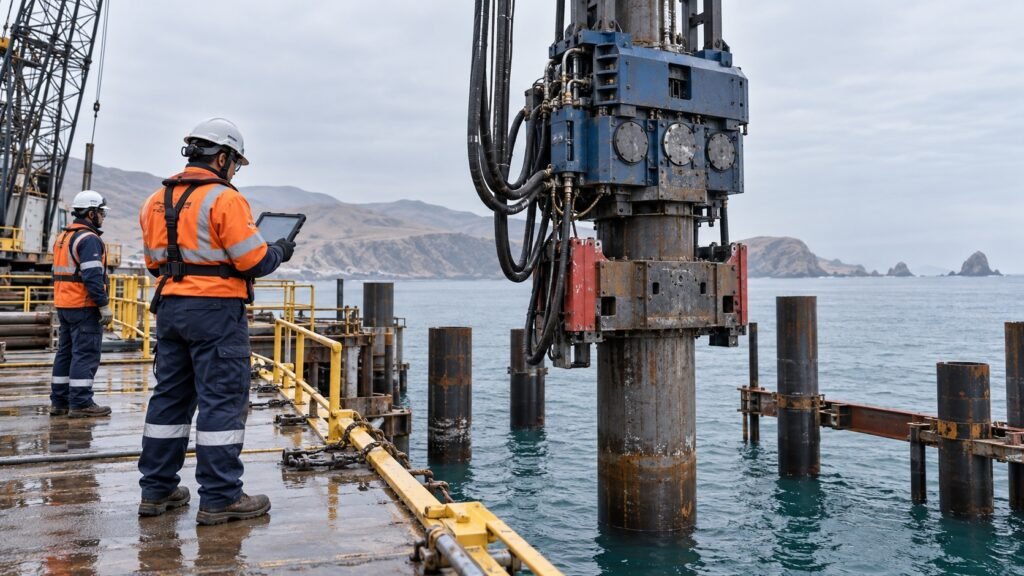
En el hincado de pilotes con vibrohincador, observar que el elemento desciende no basta para demostrar que el equipo trabaja dentro de una condición controlada. La frecuencia de operación, el momento excéntrico, la amplitud, la respuesta hidráulica y la velocidad de penetración deben leerse como un conjunto, relacionado con el modelo real del equipo, el pilote, la mordaza, el suelo y la etapa de instalación.
Un registro técnico permite detectar pérdida de rendimiento, deslizamiento, cambios de estrato, operación fuera de configuración o una respuesta vibratoria que exige detener y evaluar. No convierte la velocidad de penetración en capacidad geotécnica ni reemplaza los ensayos y criterios de aceptación definidos por el expediente.
Cómo genera movimiento un vibrohincador
La FHWA GEC 12, volumen II, explica que los vibrohincadores emplean masas excéntricas contrarrotantes para producir una fuerza axial oscilatoria sobre el pilote. La disposición busca cancelar las componentes horizontales dentro del conjunto y transmitir una acción predominantemente vertical mediante la mordaza.
Ese principio general no autoriza a usar una misma configuración para cualquier pilote o terreno. Existen equipos de frecuencia baja, estándar, alta y de momento variable, además de configuraciones suspendidas de grúa, guiadas por líder o montadas en excavadora. Cada modelo tiene una envolvente de trabajo, una lógica de arranque y una instrumentación propias.
Frecuencia de operación
La frecuencia expresa cuántos ciclos ejecuta el sistema en un intervalo. En muchos equipos está vinculada a la velocidad de giro de las masas excéntricas, pero el dato visible en cabina debe corresponder al parámetro definido por el fabricante. No se debe confundir revoluciones del motor, velocidad del sistema hidráulico y frecuencia efectiva del excitador sin revisar el manual y la interfaz del equipo.
Momento excéntrico, fuerza centrífuga y amplitud
El momento excéntrico describe la configuración de las masas que generan la vibración. Junto con la velocidad de giro y la masa dinámica, influye en la fuerza y el movimiento del sistema. La amplitud describe el desplazamiento oscilatorio y puede estar calculada, indicada por el equipo o medida, según la tecnología disponible. Estos términos no son intercambiables.
Las fichas técnicas de fabricantes muestran que dos vibrohincadores pueden tener frecuencias, momentos, amplitudes, masas y requerimientos hidráulicos diferentes. Por eso, copiar un valor de otra máquina, incluso de apariencia similar, no constituye un criterio de operación.
Velocidad de penetración
La velocidad de penetración relaciona el avance del pilote con el tiempo bajo una condición observada. Es útil para controlar producción y reconocer cambios, pero depende del suelo, profundidad, geometría y masa del pilote, configuración del equipo, sujeción, alineamiento y secuencia. No debe presentarse como una prueba directa de capacidad axial ni como sustituto de un análisis de hincabilidad, PDA, prueba de carga u otro método contractual.
Documentos que deben gobernar el control
Antes de movilizar el vibrohincador, el equipo de producción y calidad debe consolidar la versión aprobada de los documentos aplicables:
- expediente técnico, planos, especificaciones e informe geotécnico;
- análisis de hincabilidad o evaluación constructiva cuando el proyecto lo exija;
- manual del fabricante del vibrohincador, unidad de potencia, mordaza y equipo portador;
- tabla o envolvente de operación del modelo y configuración exactos;
- procedimiento de hinca, IPERC, plan de izaje e ITP aprobados;
- plan de monitoreo de vibraciones, ruido o condición de estructuras cercanas;
- formatos de registro, puntos de espera y responsabilidades de liberación;
- criterios de cambio a martillo de impacto, asistencia o detención, si corresponden.
Si existen diferencias entre la ficha comercial, el manual, el procedimiento y la configuración observada, deben resolverse antes de operar. La especificación contractual y la aprobación del responsable técnico determinan qué documento prevalece.
Identificación del sistema antes de empezar
Equipo, unidad de potencia y configuración
El registro debe identificar fabricante, modelo, serie y configuración del vibrohincador; masa dinámica y estática según la documentación; tipo de suspensión o guía; unidad de potencia; mangueras y conexiones; mordaza e insertos; sensores, indicador o sistema de adquisición; y equipo portador. También se confirma la compatibilidad con el peso, sección y material del pilote.
La página técnica de ICE para un vibrohincador 44B/595E separa, para ese modelo específico, momento excéntrico, frecuencia máxima, amplitud, presión y caudal. Esta separación ilustra por qué la hoja de campo debe nombrar cada variable y su fuente, en vez de agrupar todo bajo una etiqueta genérica de “potencia”.
Pilote, cota y condición inicial
Se verifica la marca del pilote, sección, longitud, masa estimada, estado de la cabeza, rectitud, empalmes liberados, orientación y cota de referencia. Deben quedar diferenciadas la penetración libre previa, la cota al iniciar vibración y la penetración obtenida durante la operación. Sin esos estados, el rendimiento registrado puede quedar desplazado desde el primer dato.
Instrumentos y resolución del registro
La cuadrilla define de dónde proviene cada lectura: pantalla del equipo, tacómetro, sistema del fabricante, sensor externo, estación total, nivel, regla graduada o cronometraje. Se revisan identificación, vigencia de calibración o verificación funcional cuando aplique, unidades y sincronización horaria. Una fotografía de pantalla sin hora, profundidad ni identificación del pilote tiene valor limitado.
Prueba funcional y línea base
Con el equipo asegurado y el área controlada, se ejecutan las comprobaciones previstas por el fabricante y el procedimiento. No corresponde inventar una prueba en vacío o hacer girar el conjunto en una condición prohibida. El objetivo es confirmar que mandos, indicadores, comunicación, mordaza, conexiones hidráulicas y parada responden como se espera antes de cargar la operación sobre el pilote.
Arranque y parada controlados
La GEC 12 advierte que el arranque y la parada pueden ser relevantes para las vibraciones transmitidas al entorno, especialmente cuando el sistema cruza frecuencias críticas. Los equipos de momento variable pueden gestionar ese tránsito de manera distinta a los equipos convencionales. La secuencia debe seguir el manual del modelo y el plan de monitoreo, sin asumir que subir o bajar la velocidad lentamente es siempre la opción correcta.
El registro de línea base incluye condición del equipo, indicación inicial, respuesta al mando, estabilidad de lectura y cualquier alarma. Una discrepancia entre parámetros comandados y observados debe evaluarse antes de iniciar la hinca continua.
Registro durante la penetración
El formato debe relacionar tiempo, cota o profundidad y estado de operación. La resolución se define en el ITP de acuerdo con la variabilidad esperada y el objetivo del control; no se impone un intervalo universal. Como mínimo, conviene poder reconstruir:
- hora de inicio, pausas, reinicios y cierre de la etapa vibratoria;
- cota o profundidad de cada lectura;
- frecuencia indicada y ajuste de momento, cuando el equipo lo permita;
- variables hidráulicas disponibles y alarmas del sistema;
- avance y tiempo utilizados para calcular velocidad de penetración;
- estado de la mordaza, alineamiento y cualquier deslizamiento observado;
- estrato previsto o evidencia de cambio de respuesta;
- lecturas de vibración ambiental cuando el plan las requiera;
- acción tomada, responsable y autorización de continuación.
Las unidades deben permanecer constantes. Si el software exporta datos en una base temporal diferente a la bitácora, se conserva el archivo original y se documenta la conversión. No se deben redondear lecturas hasta ocultar variaciones que motivaron una parada.
Cómo interpretar cambios sin sobrediagnosticar
Menor avance no significa automáticamente rechazo
Una caída de la velocidad puede relacionarse con un estrato más resistente, punta obstruida, cambio geométrico, fricción creciente, pérdida de sujeción, limitación hidráulica, desviación o respuesta normal prevista. La decisión exige revisar simultáneamente profundidad, perfil geotécnico, parámetros del equipo, condición del pilote y evidencia de campo.
Mayor avance tampoco demuestra aceptación
Una penetración rápida puede corresponder a un estrato suelto, pérdida local de resistencia, penetración libre previa o una condición no prevista. No debe usarse por sí sola para afirmar capacidad, integridad o llegada a la cota final. El criterio de terminación proviene del diseño y del procedimiento aprobado.
Parámetro estable con respuesta anómala
Aunque la pantalla muestre una frecuencia estable, la cuadrilla puede observar vibración lateral, sonido inusual, calentamiento, fuga, movimiento de mangueras, giro del pilote, pérdida de verticalidad o deslizamiento en la mordaza. El indicador no reemplaza la inspección del sistema. La operación se detiene conforme al protocolo y el hallazgo queda registrado.
Relación con vibraciones en el entorno
El volumen I de la GEC 12 señala que la respuesta del entorno depende, entre otros factores, del suelo, tipo de pilote, martillo, técnica, resistencia a la penetración, profundidad y distancia. Por ello, una frecuencia de operación no puede declararse “segura” para todos los frentes solo por provenir de una ficha del equipo.
Cuando existen estructuras, servicios, equipos sensibles o terceros dentro de la zona de influencia, el proyecto debe definir línea base, ubicación de sensores, límites, alarmas y responsables. El registro del vibrohincador y el monitoreo externo deben compartir hora y evento para poder correlacionar una lectura con el arranque, la penetración estable, una pausa o la parada.
Seguridad y control operativo
El control de parámetros se realiza fuera de la zona de atrapamiento y de la trayectoria de componentes, mangueras y pilote. Nadie debe acercarse a leer una placa o sensor con el conjunto energizado si esa acción no está prevista y protegida. La comunicación entre operador, señalero, topografía y calidad debe tener una cadena de mando clara.
OSHA 29 CFR 1926.603 establece controles para equipos de hinca, estabilidad, bloqueo y conexiones de mangueras. En el Perú, estas referencias deben integrarse con el D.S. N.° 011-2019-TR, el IPERC, los procedimientos de obra y las instrucciones del fabricante.
Señales que requieren detener y evaluar
Los criterios exactos deben estar escritos en el procedimiento. Entre las condiciones cualitativas que justifican una parada controlada se encuentran:
- alarma, lectura perdida o inconsistencia entre mando e indicador;
- deslizamiento, apertura o movimiento anormal de la mordaza;
- fuga, latigueo, roce o daño en mangueras y conexiones;
- movimiento lateral, pérdida de alineamiento o giro no previsto del pilote;
- cambio abrupto de avance no explicado por el perfil previsto;
- ruido, temperatura, olor o vibración anormal del equipo;
- superación de una alerta del plan de monitoreo ambiental;
- pérdida de comunicación, visibilidad o control de la zona de exclusión;
- indicio de daño en cabeza, empalme, fuste, guía o elemento cercano.
La parada no debe convertirse automáticamente en reinicio después de “revisar visualmente”. Se identifica la causa, se conserva el tramo de datos, se inspecciona el sistema y se obtiene la autorización definida en el ITP.
Uso de equipos de momento variable
Algunos vibrohincadores permiten ajustar el momento estático o excéntrico y gestionar la respuesta durante arranque y parada. La documentación de ABI sobre equipos MRZV-VV muestra que el momento y el desplazamiento hidráulico pueden ser regulables. Esa capacidad no significa que el operador deba variar parámetros sin una secuencia aprobada.
Cada cambio debe quedar vinculado con profundidad, motivo y resultado. Si el ajuste responde a una dificultad de penetración, la evaluación también revisa esfuerzos sobre el pilote, capacidad del equipo portador, límites del fabricante, vibraciones en el entorno y criterio de transición a otro método.
Dossier de control del vibrohincador
El cierre documental debe permitir reproducir la instalación sin depender de la memoria de la cuadrilla. Incluye identificación del sistema, certificados o verificaciones aplicables, condición inicial del pilote, archivo original de datos, bitácora sincronizada, gráfico profundidad-tiempo cuando sea útil, incidencias, pausas, cambios de configuración, monitoreo externo, inspecciones posteriores y firmas de liberación.
Si se corrige un dato, se conserva el valor original y la trazabilidad de la modificación. Los vacíos de registro no se completan con promedios inventados. Cuando una lectura no estuvo disponible, se declara la limitación y se evalúa si afecta la aceptación.
Errores frecuentes que deben evitarse
- confundir frecuencia, velocidad del motor, presión hidráulica y “potencia”;
- copiar parámetros de otro modelo o frente sin comprobar la configuración;
- usar velocidad de penetración como demostración de capacidad geotécnica;
- registrar solo el valor final y perder arranque, pausas y cambios de estrato;
- ignorar deslizamiento o alineamiento porque la lectura digital parece estable;
- cambiar momento o frecuencia sin anotar motivo, profundidad y autorización;
- comparar turnos con unidades, intervalos o relojes diferentes;
- reiniciar después de una alarma sin preservar datos ni cerrar la causa.
Criterio de liberación
La etapa con vibrohincador puede liberarse cuando el sistema utilizado coincide con la configuración aprobada; los parámetros fueron obtenidos de una fuente identificada; el registro es continuo y está relacionado con profundidad y tiempo; las incidencias fueron evaluadas; el pilote conserva la condición geométrica e integral requerida; y se cumplieron los puntos de espera, el monitoreo y las firmas del ITP.
No existe una frecuencia, amplitud, presión, velocidad de penetración o duración válida para todos los proyectos. Los valores y límites deben provenir del fabricante, el análisis de hincabilidad, el perfil geotécnico, el expediente, el procedimiento, el plan de monitoreo y la aprobación del responsable técnico.
Fuentes técnicas de referencia
- FHWA GEC 12, Design and Construction of Driven Pile Foundations.
- FHWA GEC 12, volumen II, equipos y construcción de pilotes hincados.
- ICE, ficha técnica de vibrohincador 44B/595E.
- ABI, vibrohincadores MRZV-VV de momento variable.
- OSHA 29 CFR 1926.603, Pile Driving Equipment.
- D.S. N.° 011-2019-TR del MTPE.
ERCO: trazabilidad técnica en el hincado de pilotes
En ERCO integramos selección de equipos, procedimientos, control de campo, monitoreo y dossier de calidad para que cada cambio de respuesta tenga evidencia y una decisión técnica. Si necesita revisar la matriz de parámetros, el ITP o el registro de su frente de hincado de pilotes, contáctenos para evaluar el alcance técnico y constructivo de su proyecto.